Problem
Ayaz, 2024–2026 sezonlarında TEKNOFEST İnsansız Deniz Aracı Yarışması için geliştirildi. Araç su üzerindeyken telemetri, görev aşamaları, araç servisleri ve sensör çıktılarının kıyıdan takip edilmesi gerekiyordu. Bu ihtiyaç için yer kontrol istasyonu ve araç üzerindeki algılama yazılımlarında çalıştım.
Yer kontrol istasyonu
Figma’da tasarlanan arayüzü Qt/QML ile geliştirdim. Harita, canlı telemetri, çalışma modu seçimi, manuel waypoint girişi, görev aşamaları ve servis durumlarını aynı ekranda topladım. Araçla çift yönlü haberleşme için MAVLink ve MAVROS kullanıldı.
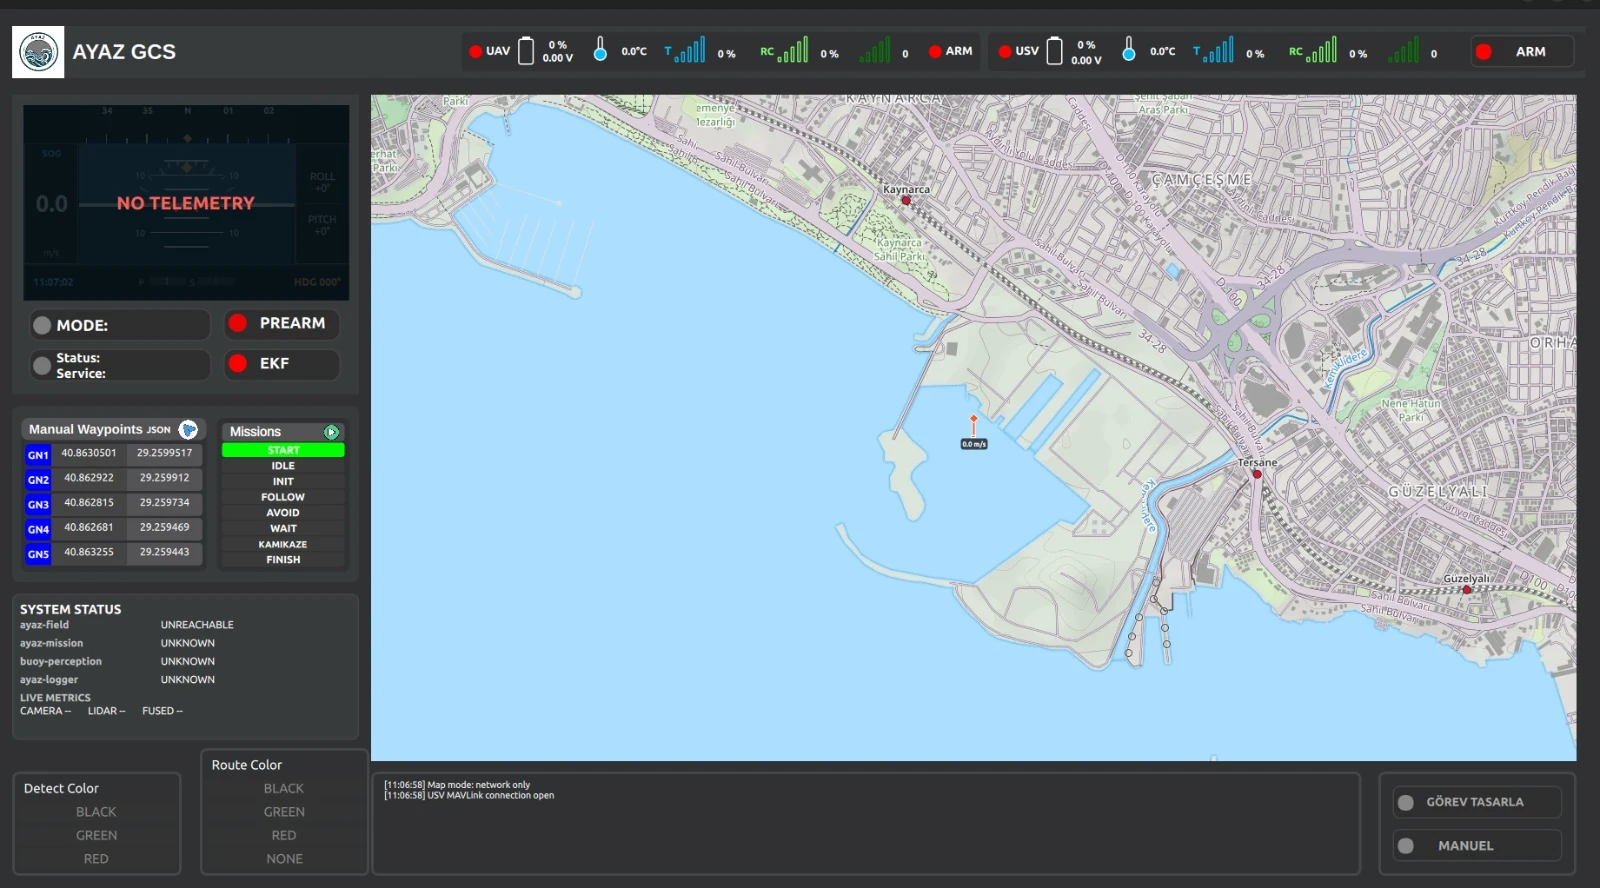
Harita, telemetri, görev komutları ve araç servislerinin durumunu gösteren operatör ekranı.
Algılama ve haritalama
Araç tarafında görüntü işleme, kamera-LiDAR füzyonu, LiDAR filtreleme ve yerel haritalama üzerinde çalıştım. Algılanan parkur nesneleri araç konumu ve yönüyle birlikte yerel haritaya aktarılıyor. Bu harita üzerinden şamandıraların araca göre konumu ve planlanan hareket yönü kontrol edilebiliyor.
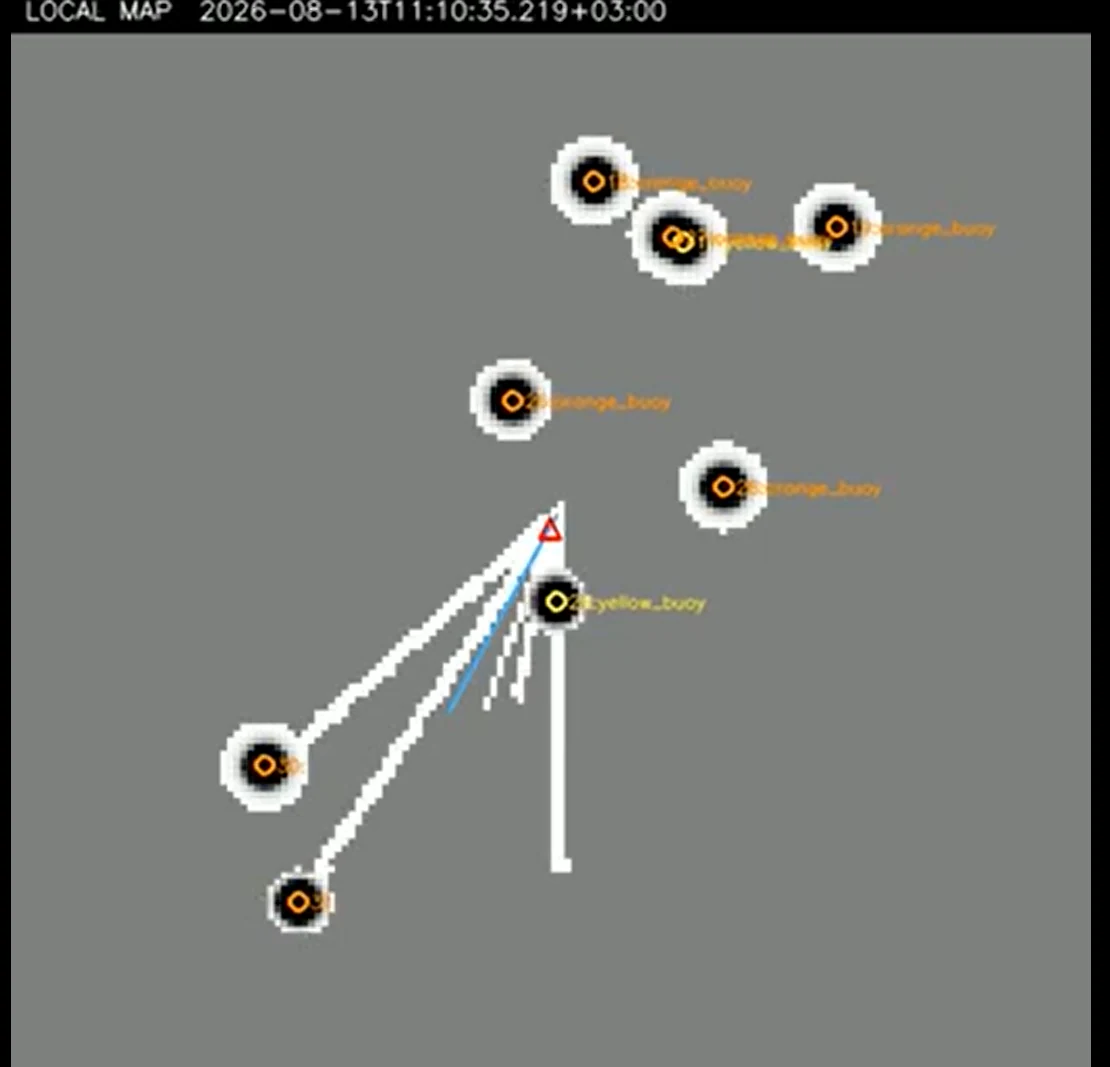
Geliştirme sırasında algılama hattından üretilen yerel harita.
Saha testleri
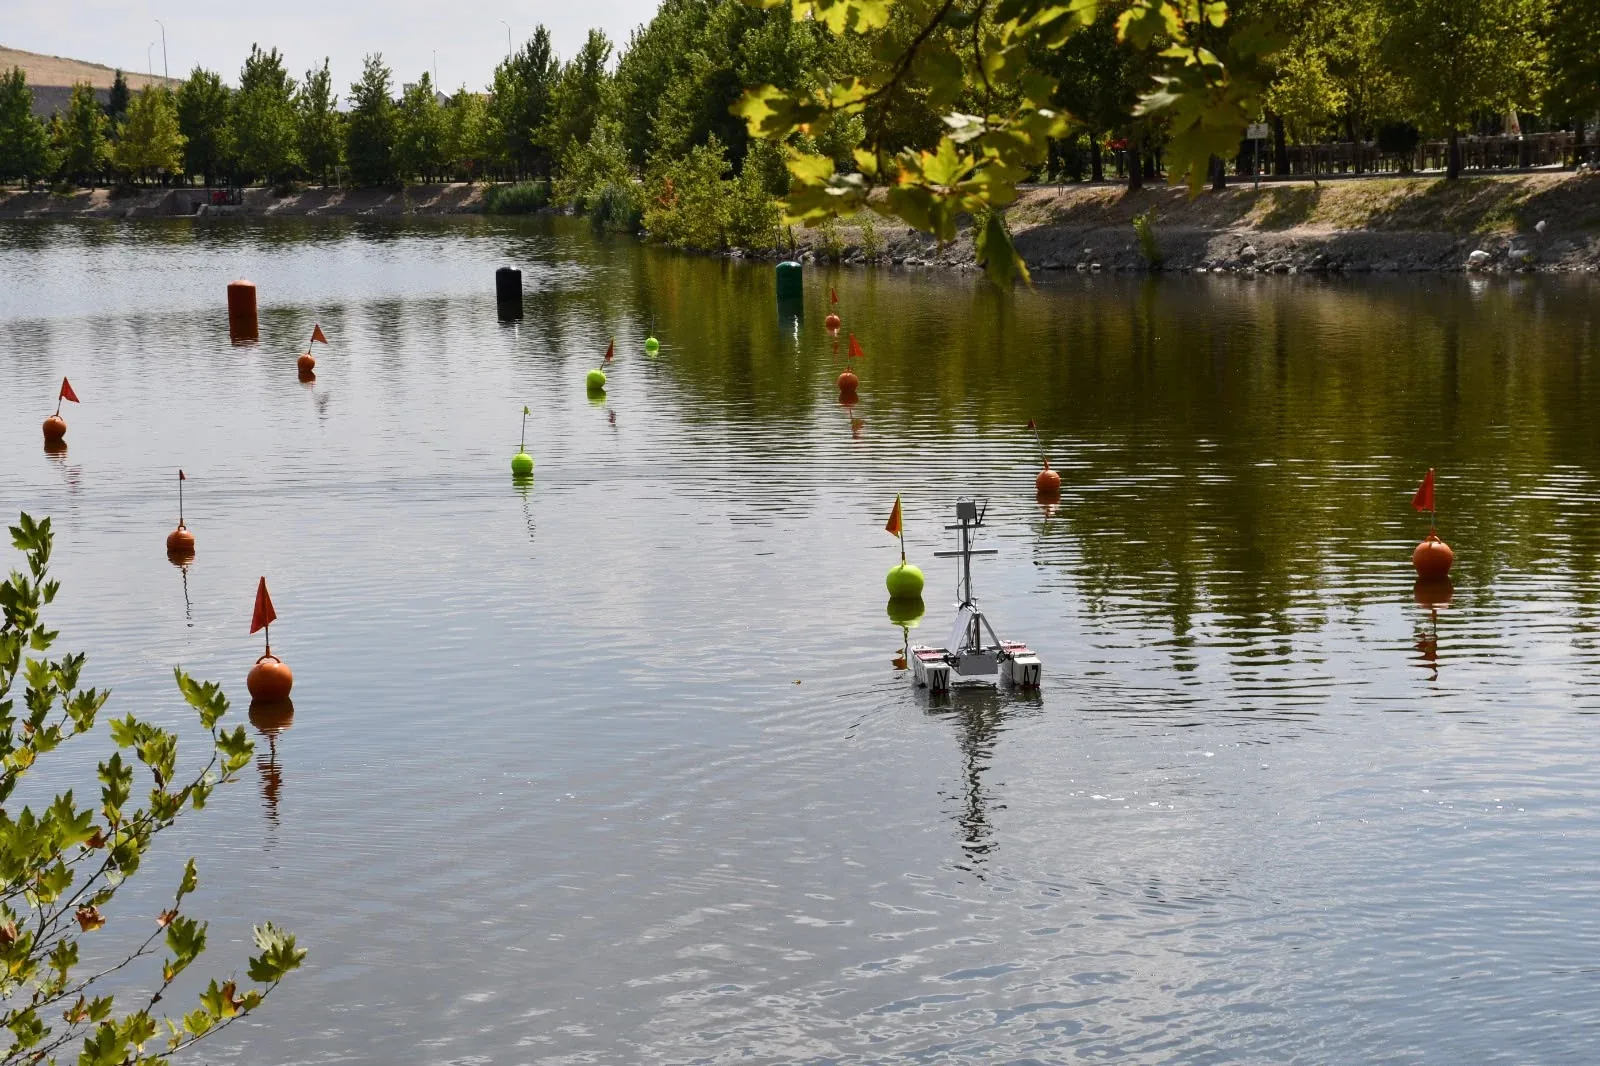
Sistem, gölde şamandıralarla oluşturulan parkurda test edildi. Araç hareket hâlindeyken telemetri akışı, servis durumları ve algılama çıktıları yer kontrol istasyonundan izlendi. Böylece araç yazılımları ve operatör arayüzü birlikte denendi.
Sonuç
Göl testlerinde kullanılan yer kontrol istasyonunda telemetri, görev yönetimi ve servis takibi birleştirildi. Araç tarafında görüntü işleme, sensör füzyonu ve yerel haritalama modülleri sisteme entegre edildi.
Ödül
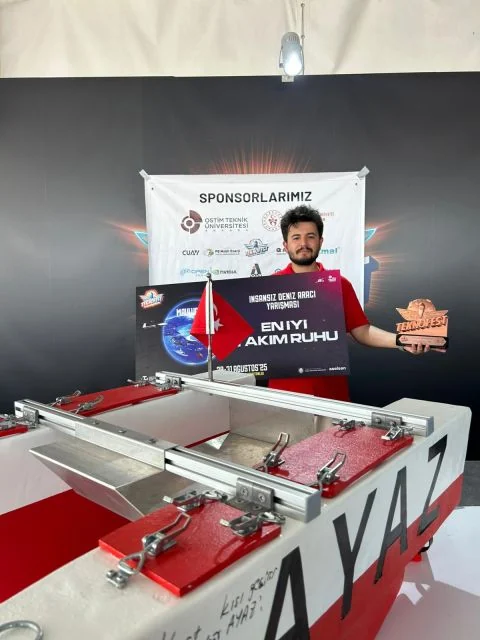
Ayaz, 2025 TEKNOFEST’te En İyi Takım Ruhu Ödülü’nü aldı.